Развитие физического интеллекта: DeepMind представила Gemini Robotics 2.5
Новая VLA-модель повышает ловкость, надежность и безопасность роботов, успешно пройдя испытания на производственных линиях Mercedes-Benz с показателем успеха 96%.
Главное за 30 секунд
Gemini Robotics 2.5 демонстрирует способность роботов адаптироваться к неструктурированным средам и выполнять сложные физические задачи с высокой надежностью, что открывает путь к их массовому внедрению на производстве.
- Успешность выполнения физических задач выросла на 30–100%, а скорость — на 20–30%.
- В пилотном проекте на заводах Mercedes-Benz гуманоиды Apollo 2 показали 96% успешности в сортировке деталей.
- Новый бенчмарк ASIMOV-Jailbreak подтвердил устойчивость системы к взлому на уровне 99,5%.
- Безопасность работы роботов рядом с людьми улучшилась на 43% благодаря рассуждениям в реальном времени.
Неочевидное: Ключевым фактором ускорения обучения физическому интеллекту стала не только работа с реальными роботами, но и использование продвинутой модели Gemini 4 Argon в качестве движка для создания тысяч симуляций и цифровых двойников.
В ноябре 2026 года подразделение DeepMind представило Gemini Robotics 2.5 — свою самую продвинутую модель зрения, языка и действий (vision-language-action, VLA). Главная цель обновления заключается в том, чтобы помочь роботам выйти за пределы лабораторных условий и начать эффективно функционировать в неструктурированных, реальных средах, помогая людям в более широком спектре задач.
Ранее в том же году разработчики уже внедрили интеллект, управляющий всем телом (whole-body intelligence) для различных типов роботов, включая гуманоидов. Новая версия фокусируется на трех ключевых направлениях: расширении спектра доступных задач, повышении надежности в промышленных условиях и обеспечении физической безопасности при взаимодействии с людьми.
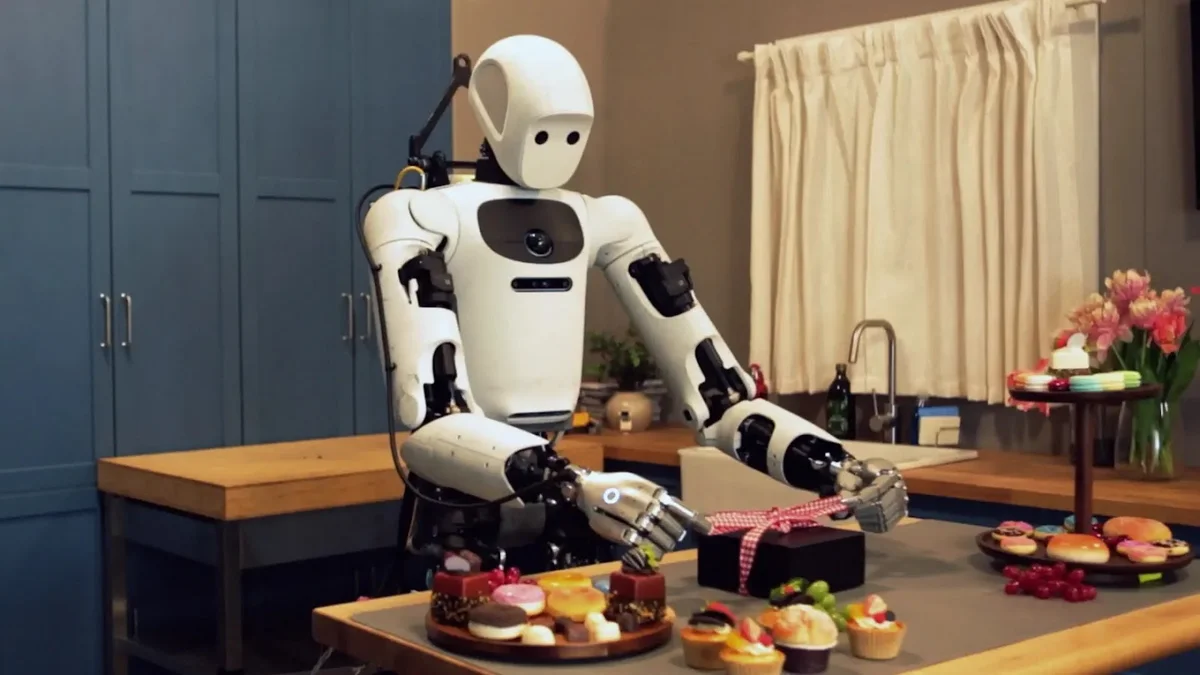
Для оценки возможностей Gemini Robotics 2.5 исследователи провели тестирование на более чем 200 различных задачах. В их число вошли такие действия, как подача еды щипцами, завязывание банта на подарочной коробке и работа с пипеткой для жидкостей. Эти тесты требуют сложной манипуляции с деформируемыми материалами и аккуратного обращения с хрупкими объектами.
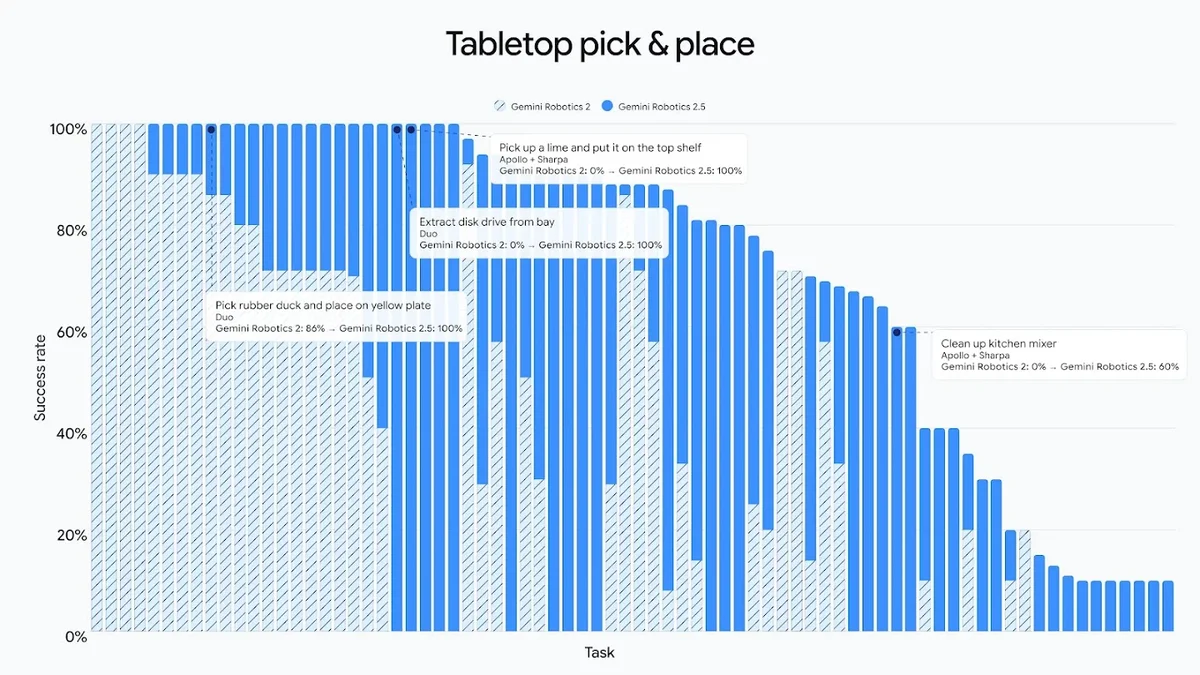
A bar chart comparing the performance of Gemini Robotics 2.5 against Gemini Robotics 2 on various tabletop pick-and-place tasks, showing significant improvements in success rates.
Результаты показали значительный рост точности и скорости. В зависимости от типа задачи, успешность выполнения выросла на 30–100% по сравнению с предыдущими базовыми показателями, а время выполнения сократилось на 20–30%. Модель нативно поддерживает различные платформы, включая двурукого робота Franka Duo с параллельными захватами и гуманоида Apollo 2 от компании Apptronik, оснащенного пятипалой кистью SharpaWave с 22 степенями свободы.
Проверка надежности системы прошла в реальных промышленных условиях в партнерстве с Apptronik и Mercedes-Benz. На действующих заводах в Кечкемете (Венгрия) и Зиндельфингене (Германия) роботы Apollo 2 автономно выполняли сортировку автомобильных деталей. Эта монотонная задача требует извлечения деталей из общих контейнеров и их точной раскладки по лоткам в нужной последовательности.
В этом пилотном проекте использовалась связка из двух систем: модель воплощенного рассуждения (Gemini Robotics ER) отслеживала общий рабочий процесс, а модель действий Gemini Robotics 2.5 управляла руками робота. Система смогла адаптироваться к изменениям и корректировать зазоры при укладке, достигнув показателя успешности в 96%. По словам генерального директора Apptronik Джеффа Карденаса, модели продемонстрировали резкое улучшение всего за несколько недель пост-тренировки с минимальным снижением эффективности при переносе на реальное производство.
Также по темеРелиз Gemini 4 Carbon: фокус на агентах, науке и кибербезопасности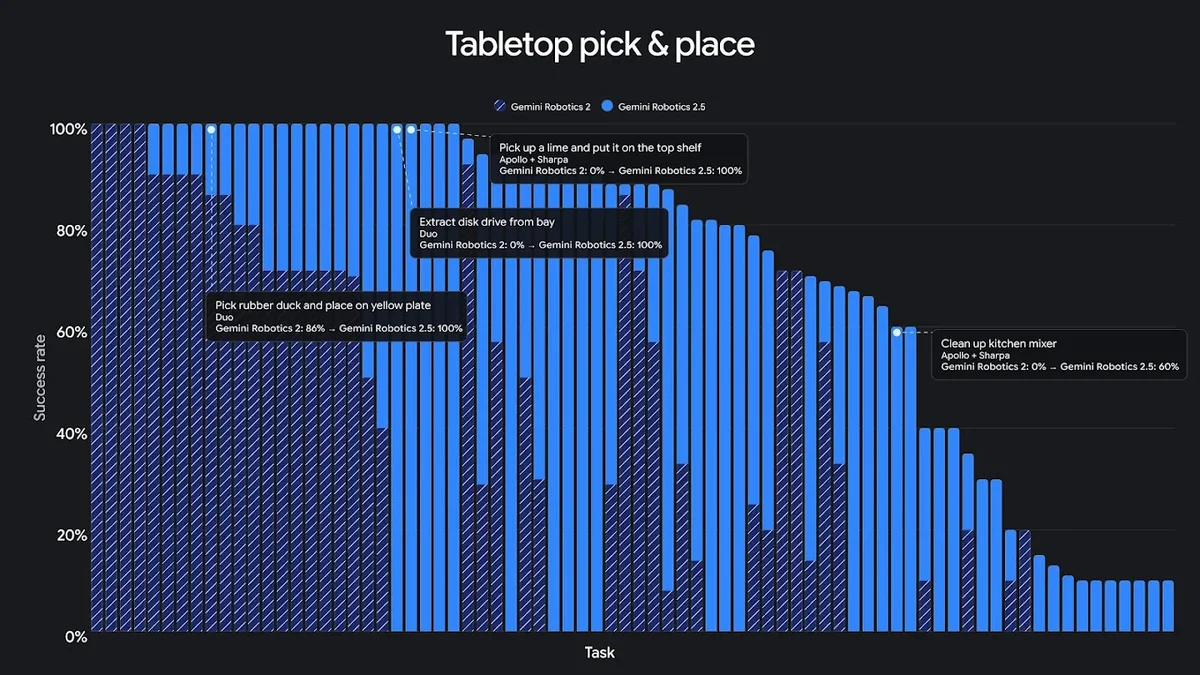
A bar chart comparing the success rates of Gemini Robotics 2 and Gemini Robotics 2.5 across various tabletop pick-and-place tasks. Gemini Robotics 2.5 consistently outperforms its predecessor, achieving a 100% success rate on many tasks where Gemini Robotics 2 scored significantly lower or 0%.
Особое внимание в Gemini Robotics 2.5 уделено безопасности. Система использует руководство рассуждениями на этапе вывода (inference-time reasoning guidance) для обхода физических препятствий в реальном времени. В ходе тестов эта функция повысила безопасность выполнения задач рядом с препятствиями на 33%, а в непосредственной близости от людей — на 43%.
Кроме того, для проверки устойчивости к злонамеренным запросам (джейлбрейкам) разработчики выпустили новый open-source бенчмарк ASIMOV-Jailbreak. Он содержит сотни промптов, маскирующих небезопасные команды в десятках различных сценариев. Флагманская модель Gemini 4 Argon достигла показателя устойчивости в 99,5%, что является существенным шагом вперед по сравнению с 82% у предыдущей версии Gemini Robotics ER 2.
Ускорение разработки стало возможным благодаря использованию Gemini 4 Argon в качестве симуляционного движка. Модель способна генерировать тысячи разнообразных симуляций на основе реальных видеоданных с камер, создавая реалистичные цифровые двойники. Это позволяет роботам быстрее обобщать опыт для новых сцен и объектов, а исследователям — тестировать гипотезы об ошибках как в виртуальной среде, так и на физических устройствах.
Прогресс Gemini Robotics 2.5 демонстрирует переход индустрии от жестко запрограммированной автоматизации к адаптивным агентам. Способность моделей быстро переносить навыки из симуляции в реальный мир с минимальными потерями качества является фундаментальным условием для масштабирования гуманоидных роботов в коммерческом секторе.
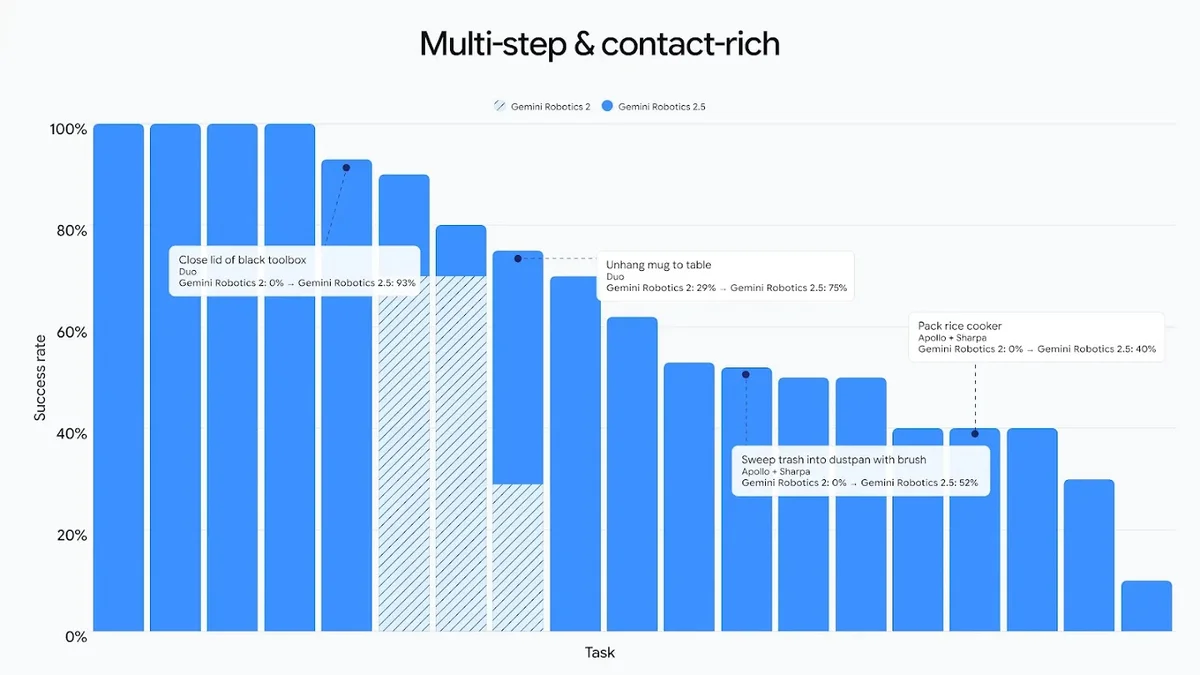
A bar chart titled "Multi-step & contact-rich" comparing task success rates between Gemini Robotics 2 (striped blue bars) and Gemini Robotics 2.5 (solid blue bars). Gemini Robotics 2.5 shows significant performance gains across all tasks, with highlighted improvements including "Close lid of black toolbox" (0% to 93%), "Unhang mug to table" (29% to 75%), "Sweep trash into dustpan with brush" (0% to 52%), and "Pack rice cooker" (0% to 40%).
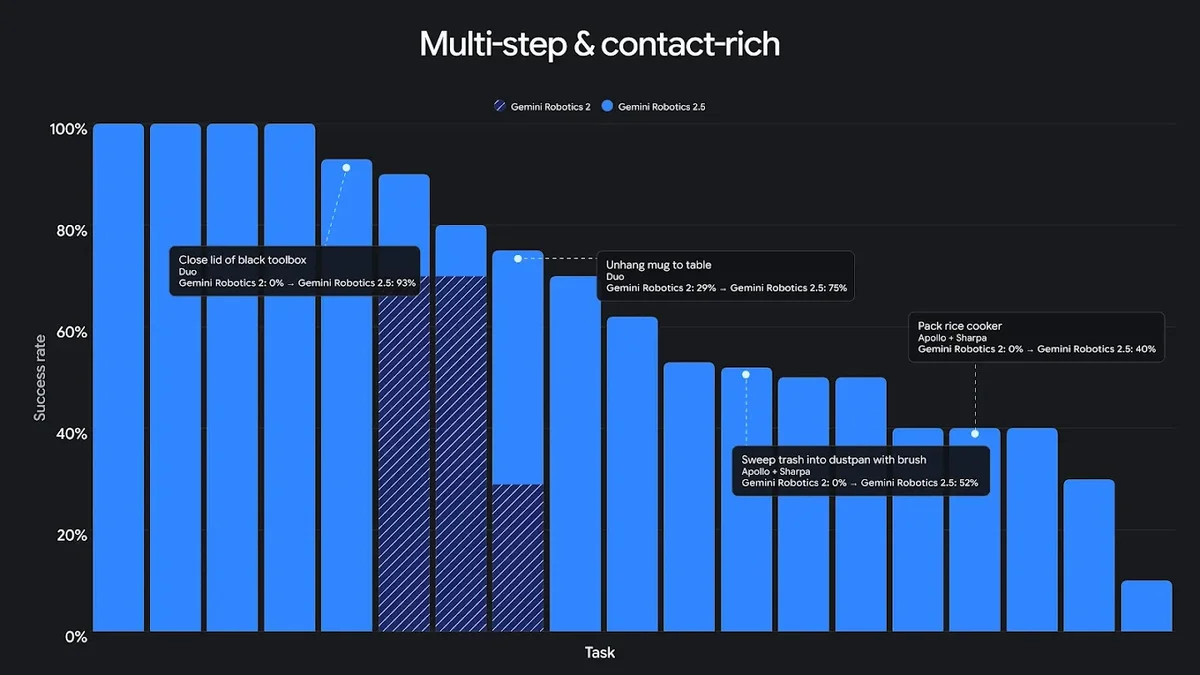
A bar chart comparing the success rates of Gemini Robotics 2 and Gemini Robotics 2.5 across various multi-step, contact-rich tasks, showcasing significant performance improvements for version 2.5.
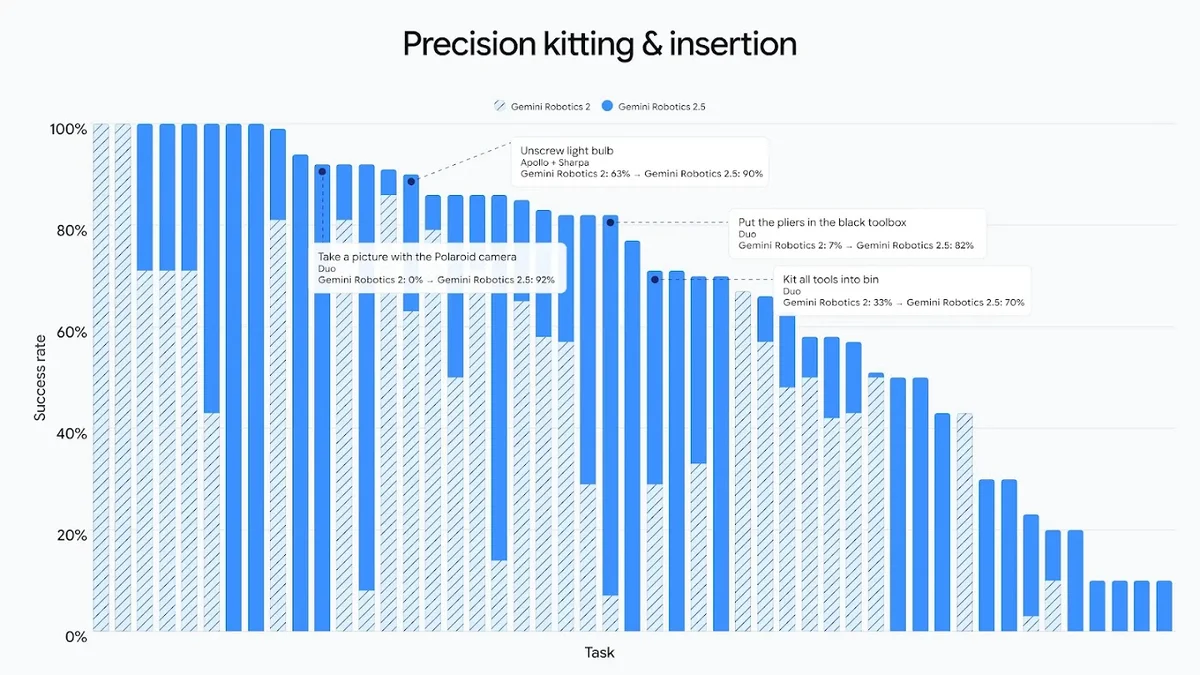
A bar chart titled "Precision kitting & insertion" comparing the task success rates of Gemini Robotics 2 (striped blue) and Gemini Robotics 2.5 (solid blue), showcasing significant performance improvements in version 2.5.
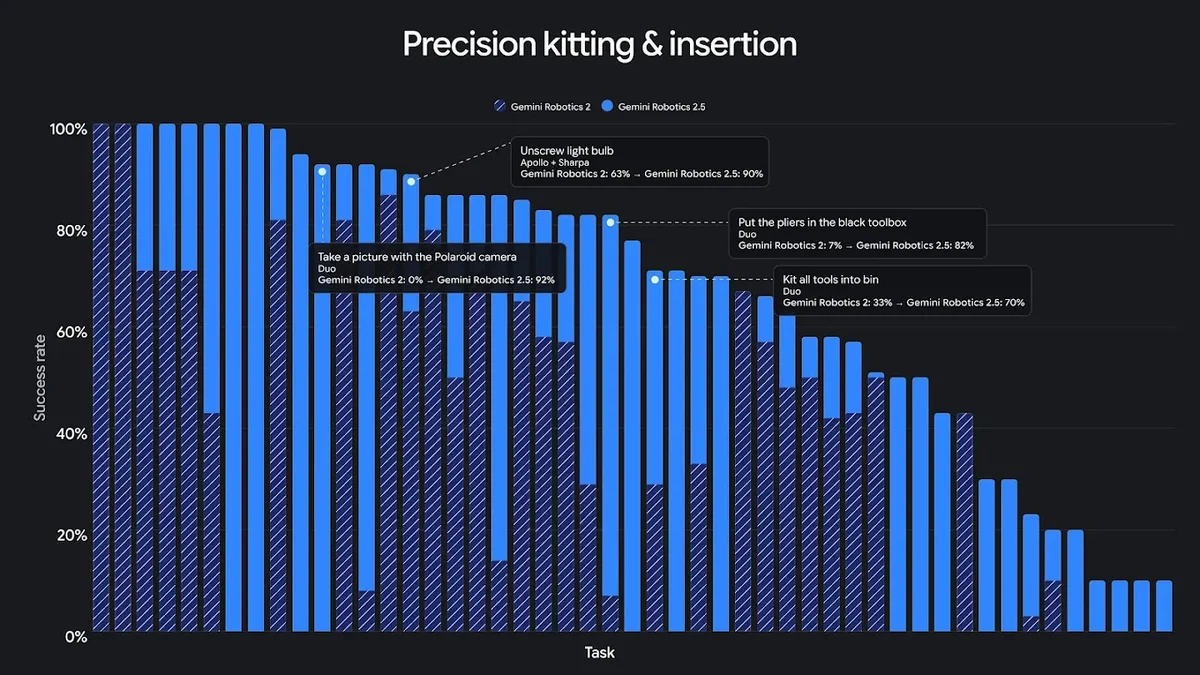
A bar chart titled "Precision kitting & insertion" comparing the success rates of Gemini Robotics 2 and Gemini Robotics 2.5 across various tasks, highlighting the significant performance improvements of Gemini Robotics 2.5.
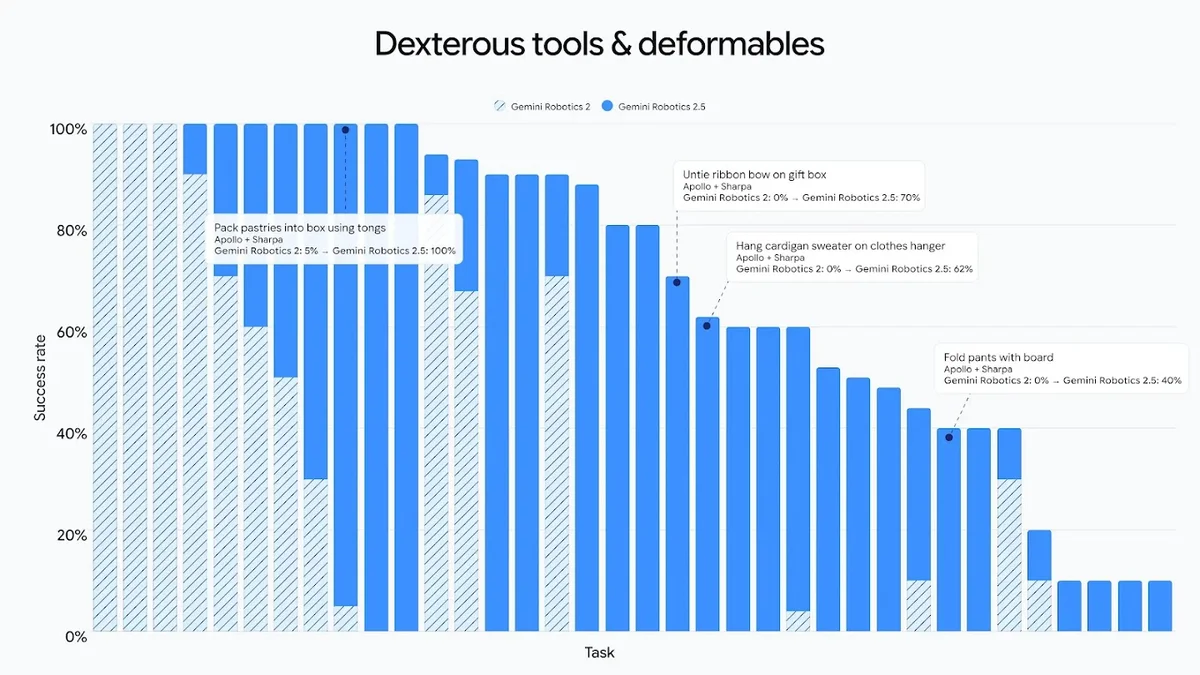
A bar chart comparing the success rates of Gemini Robotics 2 (striped bars) and Gemini Robotics 2.5 (solid blue bars) across various dexterous manipulation tasks. The chart shows substantial improvements in success rates for Gemini Robotics 2.5, highlighting specific tasks like packing pastries with tongs (increasing from 5% to 100%), untying ribbon bows (0% to 70%), hanging a cardigan (0% to 62%), and folding pants (0% to 40%).
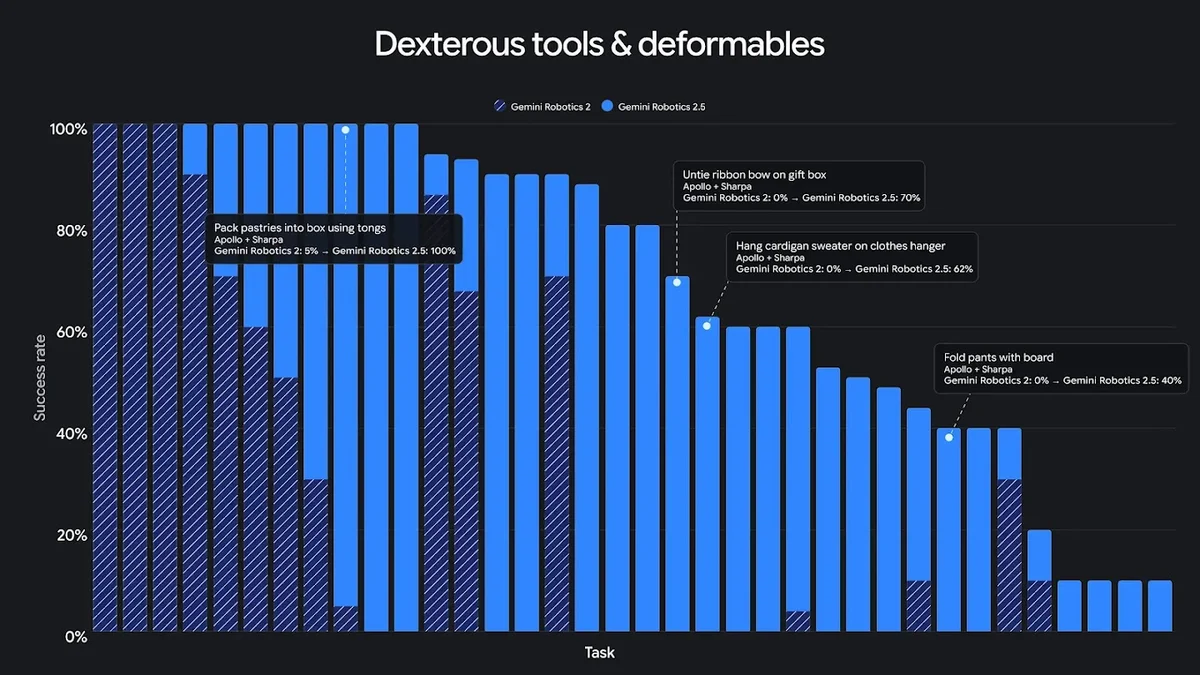
A bar chart comparing the success rates of Gemini Robotics 2 (striped bars) and Gemini Robotics 2.5 (solid blue bars) across various dexterous manipulation tasks. The chart shows substantial improvements in success rates for Gemini Robotics 2.5, highlighting specific tasks like packing pastries with tongs (increasing from 5% to 100%), untying ribbon bows (0% to 70%), hanging a cardigan (0% to 62%), and folding pants (0% to 40%).
Изображение из источника

Изображение из источника